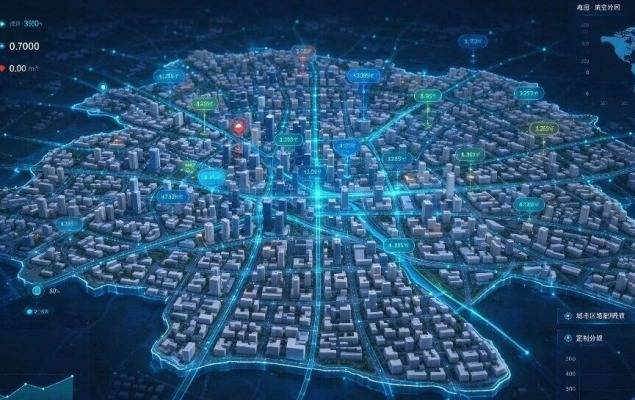
一位负责智慧园区项目的开发者上周提出疑问:数字孪生会不会只是换了个说法?他所在团队投入半年时间完成建模,最终交付物却只有一块视觉效果突出的大屏。这种情形并不少见——不少团队把数字孪生等同于可视化看板:模型精致、数据翻动,却无法处理真实业务问题。
真正决定数字孪生成败的,是能否“能算、能练、能预测”,而这三项能力背后都离不开 AI。据原文梳理,数字孪生负责“空间与状态”,AI 负责“规律与决策”,二者构成一条完整链路。
数字孪生与AI的组合解决哪三类问题
数字孪生的含义,是在数字空间中复制一个物理对象,使其状态与行为和现实世界保持实时同步;AI 的作用,则是从大量数据中提取规律、完成预测并训练策略。两者组合形成闭环:IoT 数据输入(感知)→ 数字孪生(建模)→ AI(学习与预测)→ 反馈真实世界(控制)。
该组合可落地三类实际需求。第一,高风险场景先练后上,例如自动驾驶与手术机器人先在虚拟环境中积累相当于数百万公里的运行经验,再接触真机。第二,稀缺数据可以再造,真实世界难以采集的极端情形通过仿真批量生成,用于训练 AI。第三,运维方式由事后维修转为提前预判,设备孪生体叠加 AI 预测性维护后,可在故障出现之前发出告警。
Isaac Sim:机器人在虚拟环境中先掌握操作
首个推荐项目为 NVIDIA 开源的机器人仿真平台 Isaac Sim,GitHub 坐标为 isaac-sim/IsaacSim,采用 Apache 2.0 许可,截至 2026 年 9 月约获得 4.1k stars。该项目构建在 NVIDIA Omniverse 与 OpenUSD 之上,提供物理级仿真能力:机械臂关节力矩、物体间碰撞以及传感器噪声均与真实场景高度吻合,渲染则支持 RTX 实时光线追踪。
它与 AI 的配合体现在三条路径上。其一是合成数据生成,在虚拟工厂中批量产出带标注的训练图像,供给计算机视觉模型,缓解真实数据不足的问题。其二是强化学习训练,联合 Isaac Lab 框架,让机器人在仿真环境中通过试错掌握搬运、装配与行走技能,随后把策略迁移至真实硬件,即 Sim2Real。其三是数字孪生验证,将真实产线搬入仿真空间,先检验新流程与新程序,再下发到物理设备。
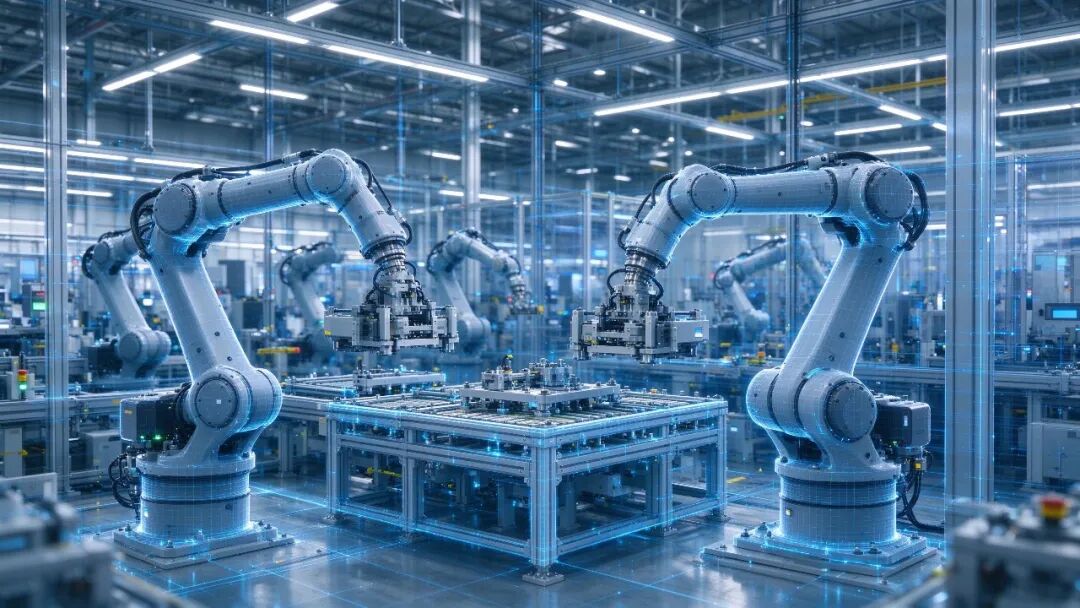
对于工业自动化、机器人以及智能制造方向的团队,Isaac Sim 是当下主流的仿真训练底座之一。
CARLA:在数字城市中训练自动驾驶
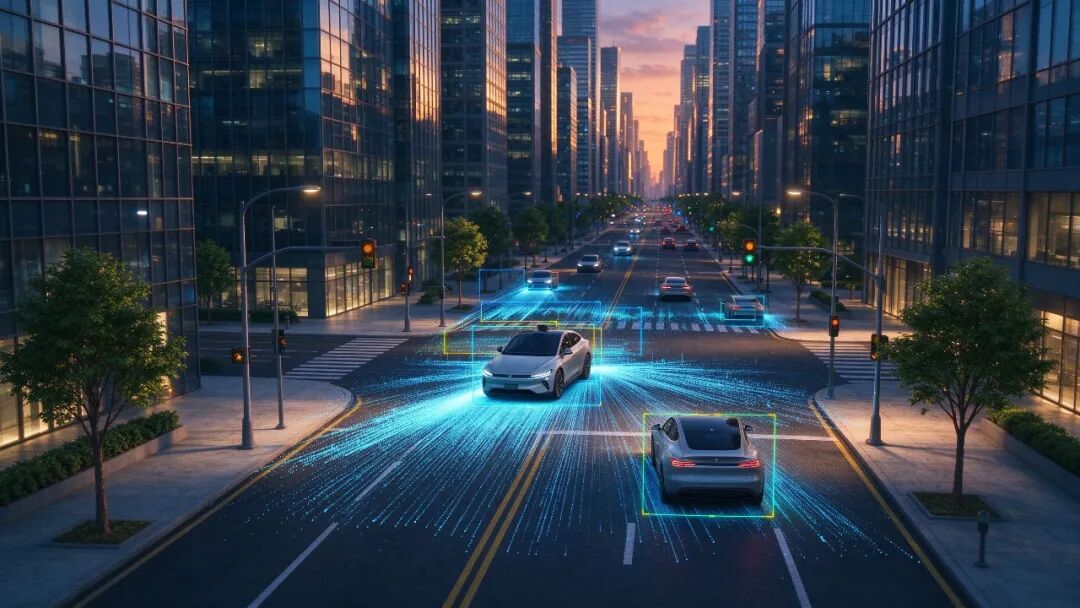
第二个项目是自动驾驶领域知名度较高的开源仿真器 CARLA,GitHub 坐标为 carla-simulator/carla,采用 MIT 许可,截至 2026 年 7 月约有 1.4 万 stars。该项目诞生于 2017 年机器人学习顶级会议 CoRL,相关论文为《CARLA: An Open Urban Driving Simulator》,借助虚幻引擎搭建出一座完整虚拟城市,车辆、行人、天气、红绿灯与交通标志均处于可控状态。
它与 AI 的结合同样有三点。第一,感知模型训练,激光雷达、摄像头和毫米波雷达的仿真数据可按需批量生成并带标注,用于训练目标检测与车道线识别模型。第二,端到端驾驶,AI 模型直接在仿真城市里学习从传感器输入到方向盘输出的驾驶策略。第三,评测验证,官方 Leaderboard 提供标准场景,便于在系统上线前批量核验安全性。
CARLA 还深度对接 ROS、Autoware 等生态,学术界与工业界均有采用。若方向为自动驾驶、车路协同或智慧交通,它属于难以绕开的仿真训练场。
Re:Earth:在浏览器里承载整座城市
第三个项目风格迥异,是 Re:Earth,GitHub 坐标为 reearth/reearth-visualizer,采用 Apache 2.0 许可。这是一个免费、开放且扩展性强的 WebGIS 数字孪生平台,由东京大学渡邉英徳研究室与云软件公司 Eucalyptus 联合开发,基于 Cesium 三维地球引擎,让使用者在浏览器中搭建城市级孪生体:倾斜摄影、BIM 模型、点云、地形与 GIS 数据均可导入,无需安装客户端。
它与 AI 的衔接主要集中在插件层面。一是接入 AI 分析模型,通过插件体系引入视频目标检测、设备故障预测、异常识别等能力并叠加到三维场景。二是 IoT 实时数据流,对接物联网传感器后,城市运行态势即在孪生体上更新,配合时序模型完成趋势预测。三是低代码发布,非工程师也能把数据组织成可交互、可分享的 3D 场景,利于政企项目快速落地。
面向智慧城市、园区、防灾减灾、低空经济等 GIS 数字孪生需求,Re:Earth 是入门门槛较低的开源底座之一。
三个项目怎么选:按场景对号入座
从适用场景看,工业机器人、智能制造等依赖于强化学习训练与合成数据的方向对应 Isaac Sim;自动驾驶、车路协同以及感知模型、端到端驾驶对应 CARLA;城市、园区、GIS 或 IoT 数据流与预测分析对应 Re:Earth。
从部署门槛看,Isaac Sim 要求较高,需要 NVIDIA GPU 支持;CARLA 居中;Re:Earth 最低,浏览器即可运行。GitHub stars 方面,约 4.1k(2026-09)、14.2k(2026-07)与 0.4k(2026-09)分别对应三者。原文给出的判断是:做“动的东西”(机械臂、汽车)选 Isaac Sim 或 CARLA;做“大的东西”(城市、园区)选 Re:Earth。
落地路径上,原文建议不要急于搭建完整平台,先挑一个与业务最近、风险最低的场景跑通。机器人、工业自动化方向从 Isaac Sim 起步;自动驾驶、车路协同从 CARLA 起步;城市、园区、GIS 从 Re:Earth 起步。三个项目均开源且支持自托管,可先用 Docker 或云端 GPU 运行官方示例,再判断是否深入集成。
小结:数字孪生的价值不在“长得像”,而在能算、能练、能预测,AI 是补齐这条链路的必要条件。Isaac Sim、CARLA 与 Re:Earth 分别覆盖机器人、自动驾驶与城市 GIS 三类场景,团队与其铺开大平台,不如先用自托管方式跑通一个低风险的真实场景。