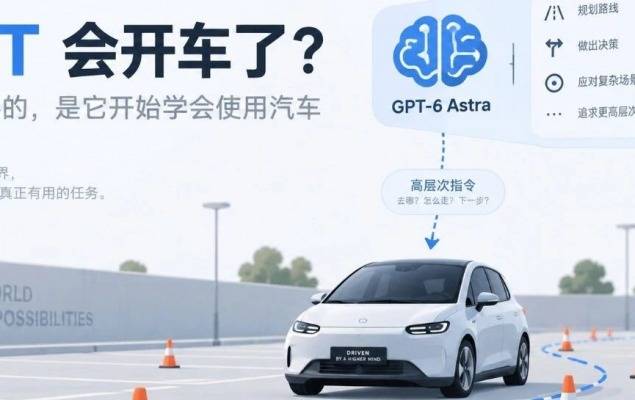
近几天,一项实测消息引发讨论:GPT-6 Astra 已经上了一辆真车。
但它不是在赛车游戏中,也不是跑在自动驾驶仿真环境里。研究人员确实找了一台丰田 Corolla,把 GPT-6 Astra 接进车辆系统,让这台车在停车场绕着一圈锥桶跑动。参与测试的多个大模型中,只有 GPT-6 Astra 把整段路程跑完了。
只看结论,很容易联想到:大模型要直奔特斯拉与 Waymo 的地盘了吗?
把架构拆开看,真正值得注意的点或许更不一样——GPT 从未学习过如何控制车辆。这两个判断之间有本质差距。
GPT-6 Astra 并不直接操控方向盘
不少人设想的“大模型开车”是这样一条链路:摄像头拍摄路况,模型判断方向盘该打多少度,随后一根线控到底,油门、刹车、转向全管。但 DrivingBench 项目并不是这种路线。
GPT-6 Astra 能做出的操作很窄。它调用一个名为 observe() 的工具,获取前方摄像画面的内容,并拿到部分车辆状态,比如上一个驾驶动作还会持续多久。随后它能调用第二个工具 set_motion(),给出一段运动指令,例如 0.7 m/s,并限定持续若干秒,最长 8 秒。还有一个最简单的工具 stop_now(),用来即时停止。
方向盘电机该输出多大扭矩、油门该踩多深、刹车该施加多少制动力,这些任务仍然归 openpilot 和车辆原本的实时控制系统负责。
整套结构因此可以概括为:GPT-6 Astra 发出类似“向左一点,低速走 8 秒”的高层意图,底层由方向盘、油门、刹车执行。类似把 GPT 看作“大脑”,把 openpilot 看作“小脑”。就像人骑车时大脑只决定去程方向;是否需要转动把手、身体重心怎么调整、肌肉如何配合,大脑并不会逐条下达指令。
驾驶过程的执行方式与 AI Agent 几乎一致
实际上,GPT-6 Astra 操纵车辆的流程很朴素,和当下流行的 Coding Agent 如出一辙。
写代码的 Agent 是一边观察屏幕或终端反馈,一边决定执行什么命令; GPT 开车也一样:先看一眼当前处境,再从可选动作里挑一个下发,改完再继续观察下一轮。从 Agent 的视角看,两件事并没有那么迥然不同。
第一次失败后,它靠上下文自己改了开法
更有意思的一点在于:第一趟跑动其实是失败的,行驶到大概一半就撑不下去了。
但团队并未对它做任何重新训练,也未去触碰模型参数,仅仅将第一次操作留下的上下文保留下来,然后 GPT 自己想清楚了几件事:过弯时方向回正动作过早、面对复杂路段应该降速、一次不要走太远而应拆成一截一截、看过之后再决策。
等到第二次行驶,它果真改掉了驾车方式,并更勤快地确认车辆所在姿态。这件事或许比“大模型会开车”更具冲击力。模型无需真的把车辆动力学方程背下来,操作过程中它会慢慢内化一份经验——这台车的转向不像预想中那样灵敏、0.8 m/s 比 1.5 m/s 更容易控制——并将这些放进上下文中随时取用。
很像初次驾驶一辆陌生的车:短时间开过后能感觉到底盘反馈的区别(如“转向有点虚”“刹车比自家的车更灵”),绝非回炉学习驾驶能力,而只花极短时间适应了一台新机器。
离 Tesla / Waymo 还差得很远
看到这里也切莫得出 GPT 已可替代自动驾驶的结论。这次实测只跑出了一百余米,也路上没有突然闯出的行人。
全程真正的驾驶员都坐在车内,脚放在距刹车踏板不远处,接管权限一直存在。另有一个更要命的困难是:车辆底层控制系统往往几十毫秒就刷一次,而 GPT 几次才能重新观察环境。
如果车辆按 100 km/h 行驶,5 秒就已驶出将近 140 米,正是在这个时间尺度上,模型才琢磨明白眼前发生了什么时,碰撞可能已成为过去式。目前阶段它根本不可能替代传统自动驾驶。
真正的看点不在汽车,而在于放开通用工具
过往开发机器人、无人机和自动驾驶产品时,往往要为每一类设备做专门设计的完整系统,换一款设备许多工作就要推倒重来。
但现在正浮出另一种可能:上端置入一个通用多模态大模型,下方按设备种类接入汽车控制器、机械臂控制器与无人机的飞控;模型虽然不会触及最底层实时环线,但它负责“得知手头有哪些可调模型”、“据当下选择采用哪一个动作”这一类决策;精准执行还是交给专业控制器。
这与发生在软件 Agent 上的现象高度相似。大模型同样不必亲自实现 Linux 文件系统、也不用亲手实现数据库事务和浏览器,而是想办法组合现有的工具去实现复杂目标。如今只是又多了一类“Tool”——一台车提供了一个可调用的动作 API。
所以,“GPT-6 Astra 会开车”或许压根算不上这次整个事件里最重要的东西。真使人起兴的是这样一个问题:如果一家家一台机器已经出现具专业控制器的话,可否让大模型在未来接管包括地面机器、无人飞行器等五花八门的不同设备,而不必为任意一个新品类重训一个新“智能大脑”? 设备只要把对应的 Tool 接好——剩下复杂感知判断交给通用模型既可——一旦这条路走通,变的可能不止于自动驾驶这盘棋。
大模型实际具备的这个变化在于它正从待在屏幕后面的对话工具,一步步升级为支撑现实世界机器的通用上一层控制装置。
说是 GPT-6 Astra 学会了开车,不如更精确地讲:GPT-6 Astra 已经开始会使用“车”这类事物;而车辆估计也不是刚刚被它学会使用的机器中定加唯一的角色排在后面那个。分、重动作如此也说得通;尽管面临明确局限。
小结:本次里程碑很可能会有一个很长尾声的前列,实际里数就 140 余米,一旦掉一层;无论未来多远的路必须,背后道理或许仍旧简单清楚——如果实在按一个行动这最仅解决不了的结局。特斯拉和其它还是需要谨慎与冷静。